Этот робот заполз в рот человеку, по всей видимости, чтобы спасти жизнь
Ким Нам Гюн — научный сотрудник Корейского института передовых наук и технологий (KAIST). Однажды, во время поездки на велосипеде, он попал под внезапный ливень. Он хотел надеть дождевик, но не мог сделать это одной рукой, и у него не было свободной руки, чтобы застегнуть молнию.
Он подумал, что было бы гораздо удобнее, если бы дождевик можно было надевать автоматически.
Идея казалась незначительной, но его исследовательская группа превратила её в серьёзную научную статью.
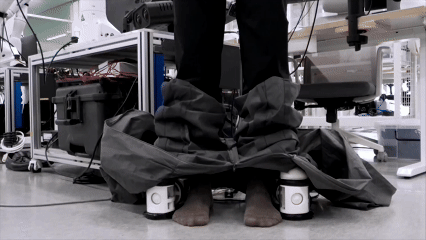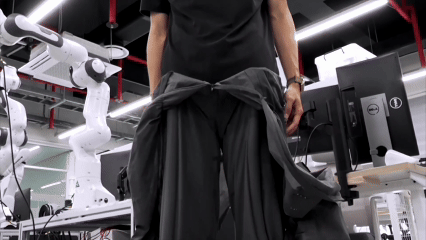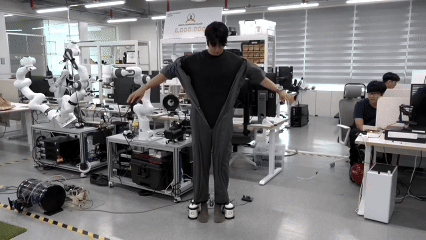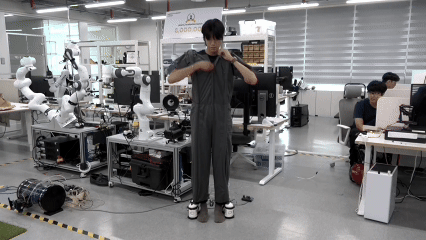
Исследовательская группа встроила в одежду мягкие, приводимые в движение давлением воздуха «лозы». Под воздействием давления лозы поднимали ткань вверх по телу человека, подобно плющу, вьющемуся по опоре, и это можно было делать, даже если человек находился в движении.
Весь процесс занимает около 10 секунд, и надевается полный комплект защитной одежды.
Профессор Рю Джи-Хван объяснил: «Эти роботы растут вперед, увеличиваясь в размерах на концах, что позволяет им стабильно передвигаться по изогнутым поверхностям. Они могут проходить через узкие щели и подстраиваться под форму окружающей среды, продолжая двигаться вперед независимо от того, скользкая, липкая или наклонная поверхность».
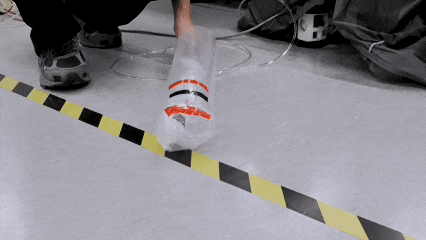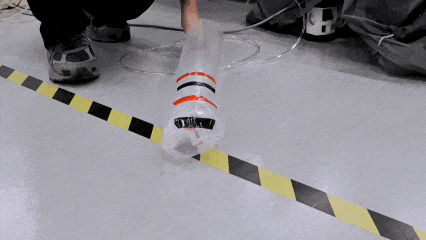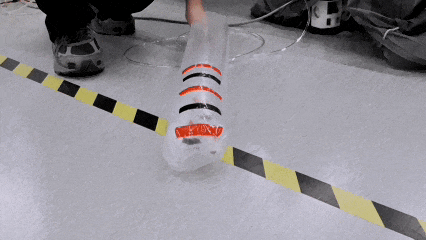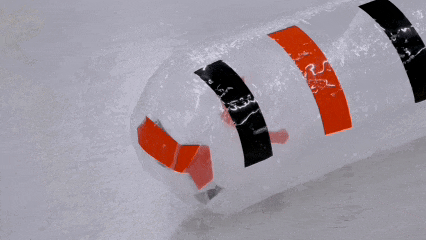
Что касается мест применения, исследователи упомянули чистые помещения на заводах по производству микросхем и службы экстренной помощи.
В чистых помещениях для производства полупроводников действуют строгие правила смены одежды. Работники должны переодеваться в полный комплект пылезащитной одежды каждый раз, когда входят в помещение или выходят из него. Этот процесс сложен, а неправильное ношение одежды может привести к риску загрязнения.
При работе с химическими авариями или местами происшествий, связанных с инфекционными заболеваниями, спасателям необходимо быстро надевать защитное снаряжение, и для его надевания обычно требуется помощь коллеги.
Система самозащиты исключает необходимость в дополнительном персонале или сложной подготовке кадров в обоих случаях.
Помимо профессиональных сценариев, исследовательская группа также упомянула пожилых людей и людей с ограниченными возможностями передвижения. Сниженная сила в руках и ограниченная подвижность плечевого сустава представляют собой реальные проблемы для многих пожилых людей, когда дело доходит до одевания в повседневной жизни.
В интервью Рю Джи-Хван сказал: «Пока все говорят об искусственном интеллекте, машиностроение также может изменить мир».
Робот Виноградной лозы
В 2017 году исследователи из кафедры машиностроения Стэнфордского университета перенесли логику роста виноградной лозы в лабораторию. Они создали гибкую трубку, герметично закрытую с обоих концов и вывернутую наизнанку, как носок. Когда через один из неподвижных концов подается давление воздуха, верхняя часть трубки начинает выворачиваться наружу, как при выворачивании носка наизнанку, но этот процесс продолжается.
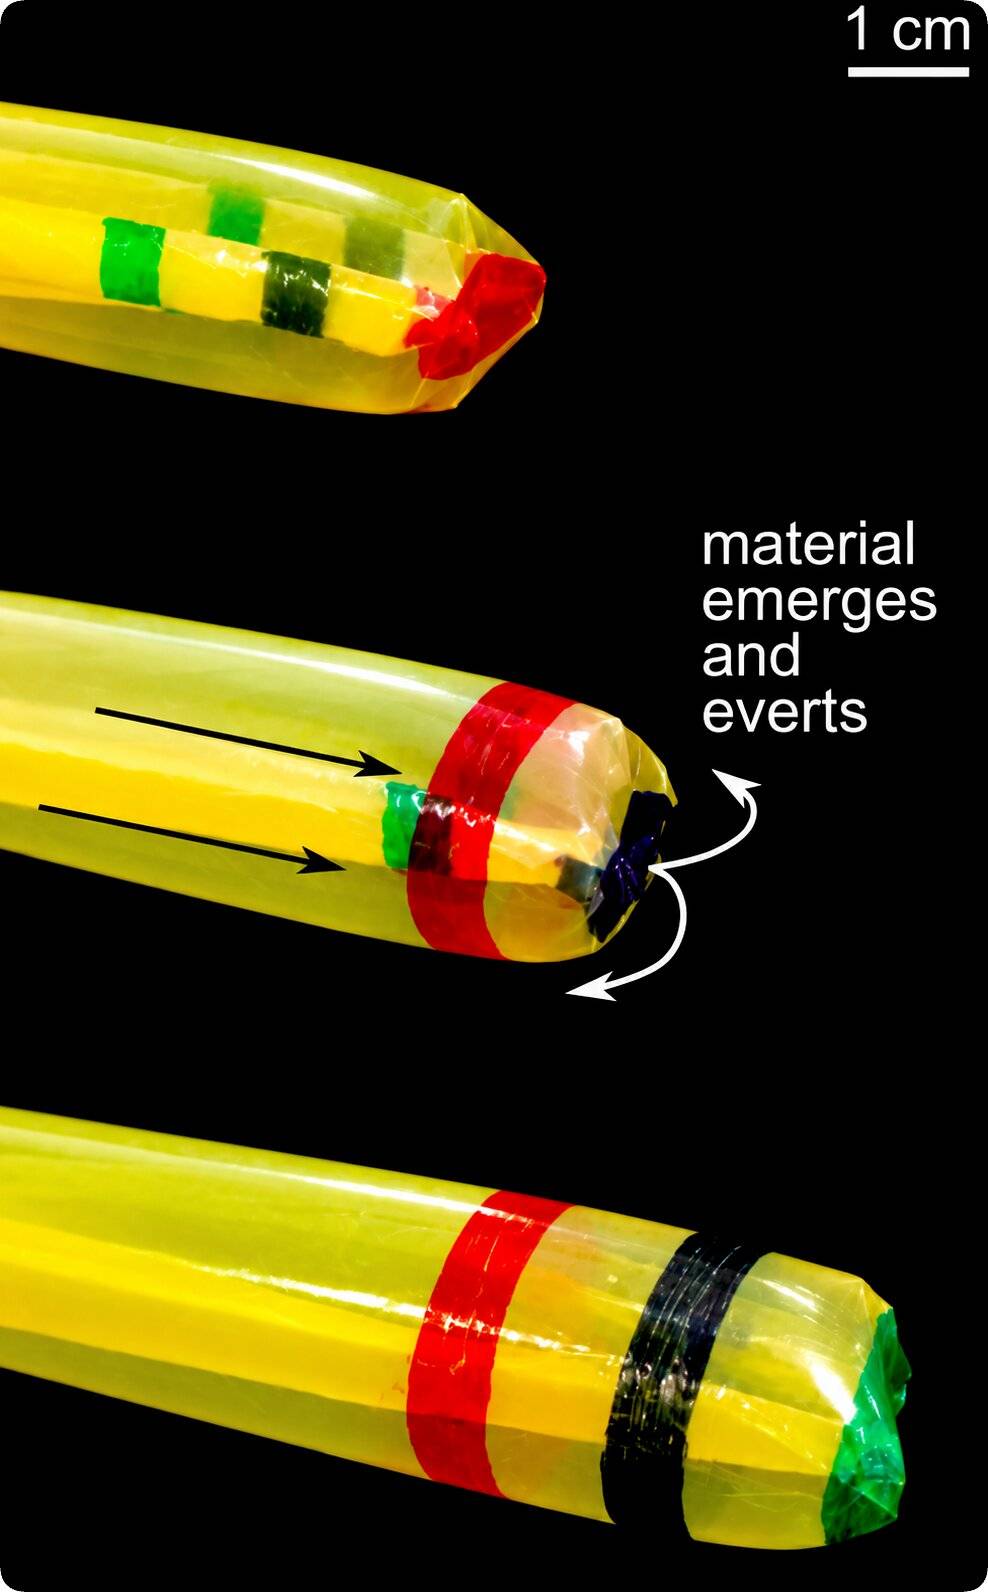
В прототипе использовалась тонкая пластиковая пленка, которая была недорогой, а источником воздуха служил обычный сжатый воздух. Вся система не имела двигателя или массива датчиков.
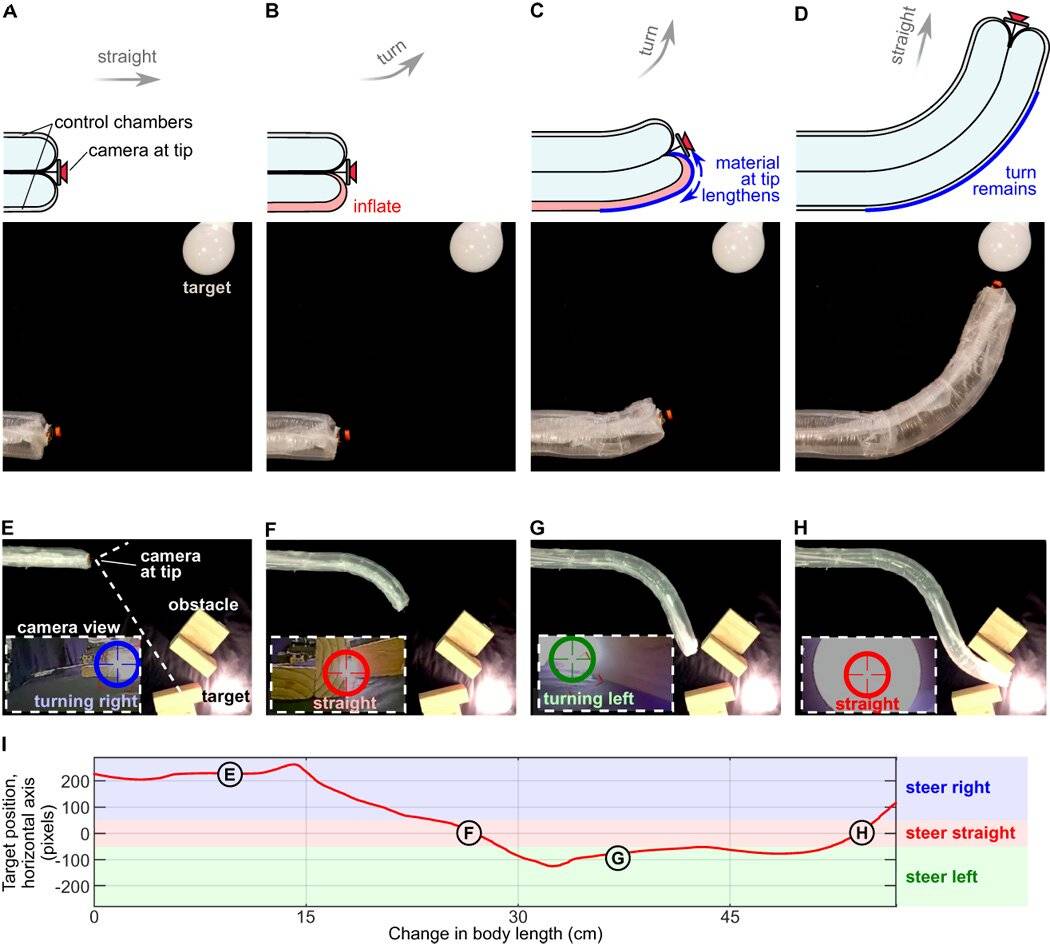
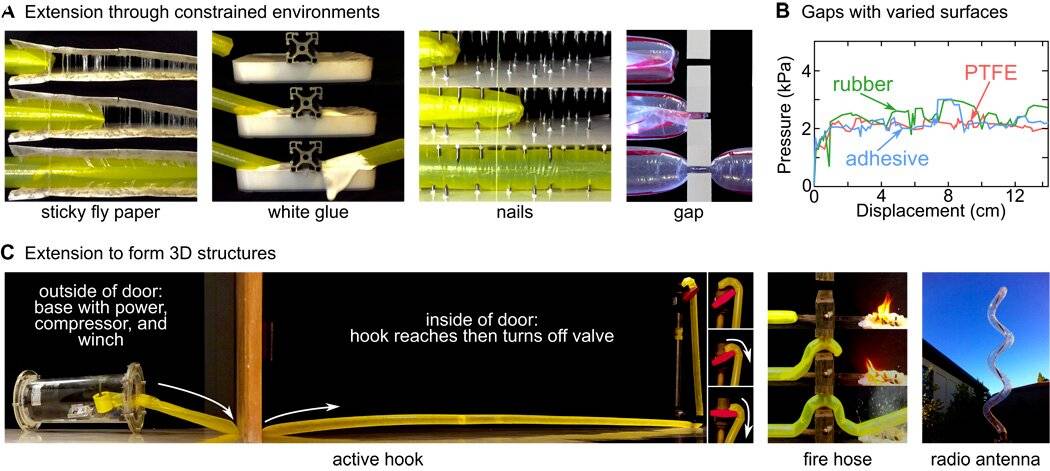
Этот робот способен развивать максимальную скорость около 35 километров в час, преодолевать промежутки уже своего диаметра, поднимать предметы весом 100 килограммов и автономно сворачиваться в форму антенны в ограниченном пространстве.
При движении традиционного робота каждый сустав смещается, и каждый сегмент его тела подвергается сопротивлению со стороны внешней среды; если он застрянет, то застрянет навсегда. «Тело» робота-виноградаря остается неподвижным, вперед выступает только его кончик, а новые материалы непрерывно поступают в переднюю часть изнутри.
Неправильные полости, извилистые каналы и местности, покрытые препятствиями, практически непроходимы для традиционных роботов, но для роботов, работающих с виноградными лозами, это всего лишь вопрос изменения распределения давления воздуха.
Интубация сокращает время, а также уменьшает разрыв в опыте.
Когда жесткий робот соприкасается с человеческим телом, сила часто передается жестким образом, и давление концентрируется в точке контакта, что может легко привести к повреждениям.
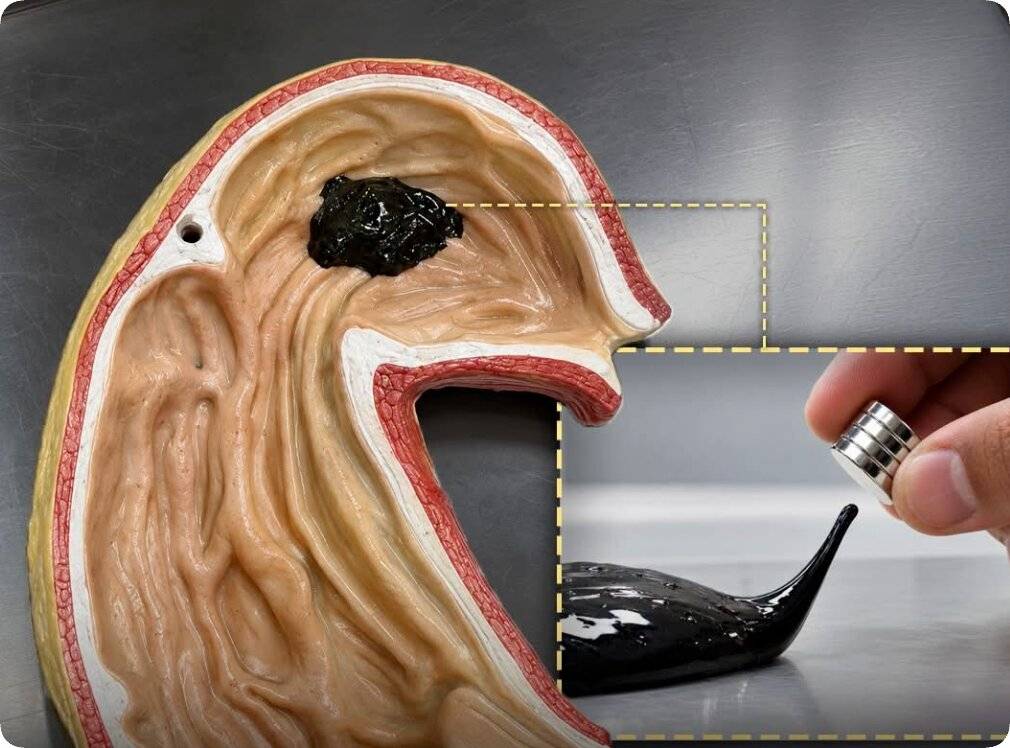
Гибкость мягких роботов делает их естественным образом пригодными для сосуществования с человеческим телом. Магнитный робот для удаления слизи, разработанный Харбинским технологическим институтом и Китайским университетом Гонконга, может проникать в человеческий организм для удаления инородных предметов, таких как случайно проглоченные батарейки. Ожидается также его использование в хирургии пищеварительной системы или для доставки лекарств в определенные части тела.
Метод передвижения робота-виноградаря исключает «толкающее» действие, заменяя его «ростом».
Исследователи быстро поняли, что эта логика применима не только к поиску завалов; её можно использовать и в других областях.
Внутри человеческого тела находится большое количество извилистых трубок, таких как дыхательные пути, пищеварительный тракт и кровеносные сосуды. Современные медицинские устройства в основном полагаются на силу тяги, жесткость и ощущения оператора при прохождении через эти структуры.
Дыхательные пути человека эволюционировали таким образом, чтобы блокировать пищу и инородные тела. Экстренная интубация предполагает быстрое и точное введение дыхательной трубки по этому пути для обеспечения поступления кислорода.
Согласно статистическим данным исследовательской группы Калифорнийского университета в Санта-Барбаре, частота неудачных попыток эндотрахеальной интубации в экстренных случаях вне стационара составляет около 35%.
Появление видеоларингоскопов улучшило эту ситуацию, но по-прежнему требует от оператора высокого уровня квалификации. Оператору необходимо визуально определить входное отверстие дыхательных путей, а затем вручную провести трубку по извилистому анатомическому пути — процедура, которая в значительной степени зависит от опыта и навыков.
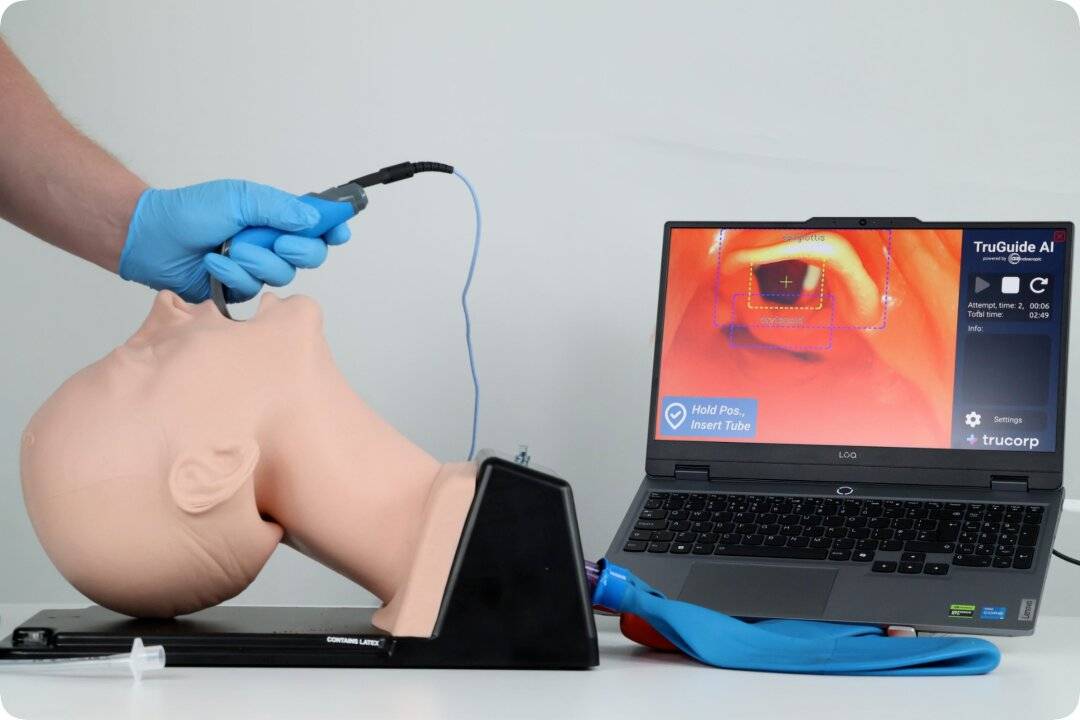
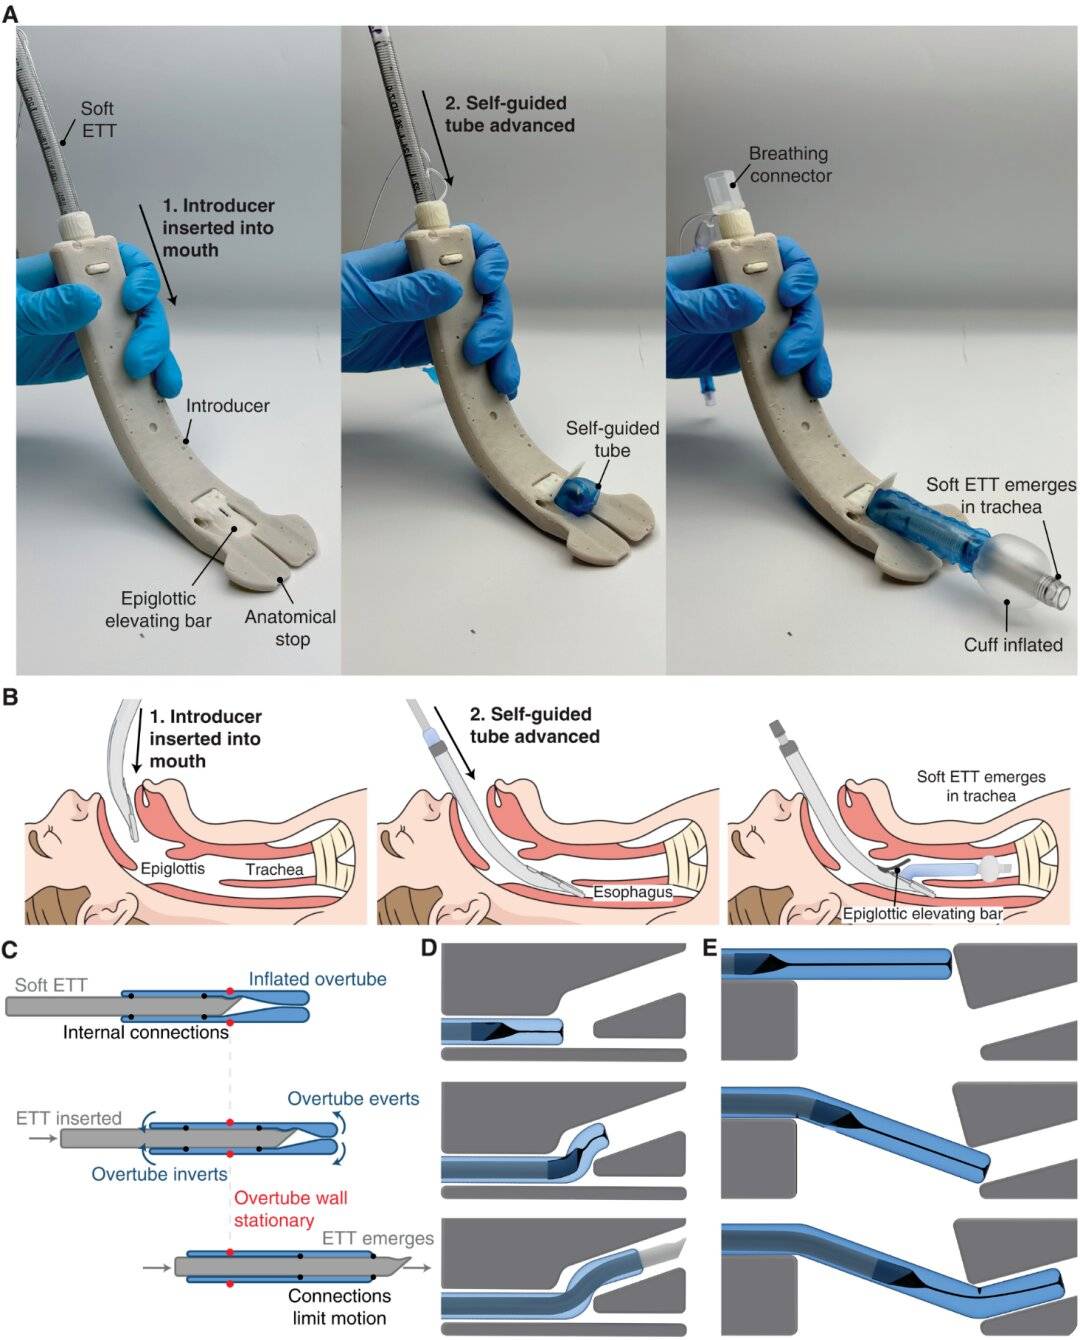
Команда Эллиота Хоукса разработала мягкую роботизированную систему для интубации, SRIS, основанную на фундаментальных принципах работы роботов-манипуляторов. Она устраняет необходимость для операторов предварительно визуализировать дыхательные пути перед введением трубки.
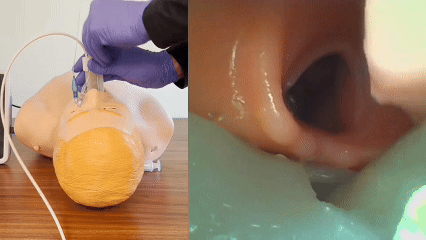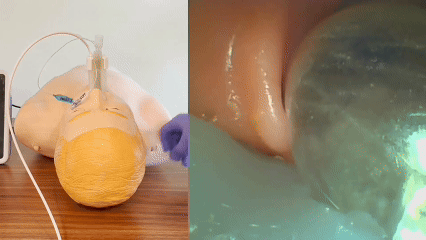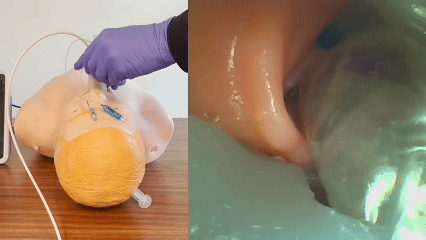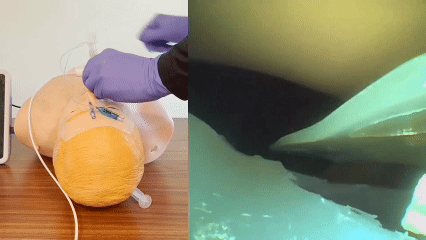
В процессе движения продвигается только кончик; тело остается неподвижным, трение отсутствует, и он не царапает стенки дыхательных путей. Это похоже на маленькую лозу, находящую подходящую щель и бесшумно скользящую сквозь нее. Именно эта «бесфрикционная» характеристика позволяет ему автономно перемещаться по извилистым анатомическим структурам, не будучи протолкнутым или вынужденным.
Тестирование проводилось на трупе, в нем приняли участие 8 сотрудников экстренных служб, 4 фельдшера скорой помощи и 4 помощника спасателя, которые прошли 5-минутное обучение. Результаты показали, что 87% участников успешно провели интубацию с первой попытки, в среднем за 21 секунду.
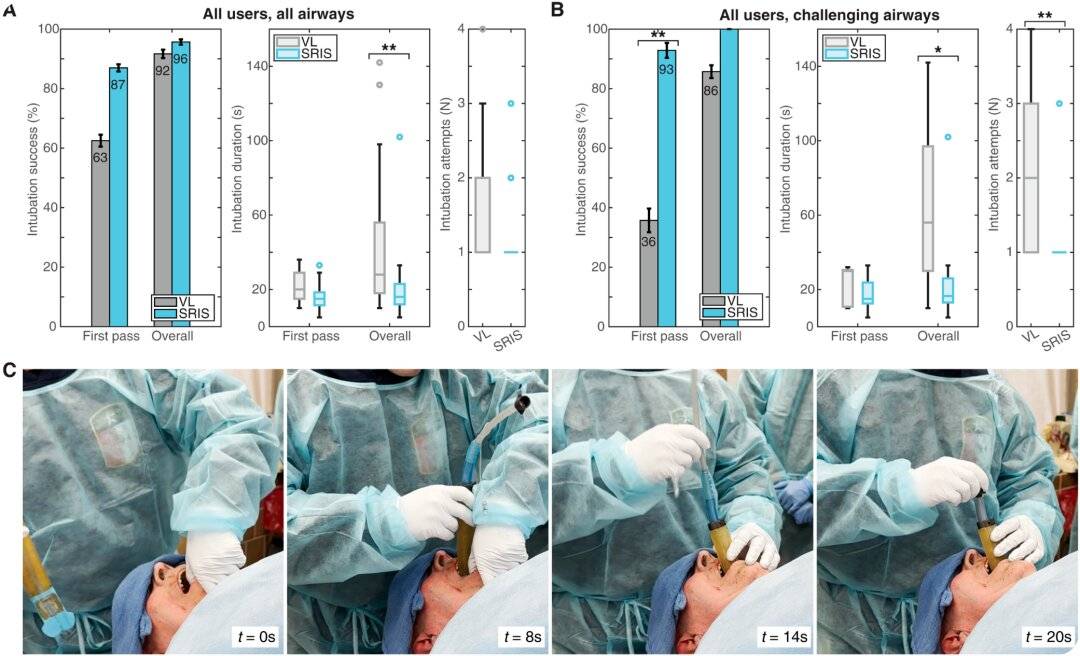
В тех же условиях показатель успешности использования видеоларингоскопа составляет 63%, при среднем времени 44 секунды.
Данное исследование опубликовано в журнале Science Translational Medicine. Ведущий автор, Дэвид Хаггерти, завершил свою докторскую диссертацию в лаборатории Хоукса. В 2022 году он основал компанию Vine Medical Inc. для продвижения коммерциализации этой технологии. Следующим шагом станет запуск клинических испытаний для подтверждения безопасности устройства.
Хаггерти говорит, что хочет «демократизировать обеспечение проходимости дыхательных путей», имея в виду сделать эту процедуру, которая изначально была доступна только опытным специалистам, навыком, который смогут выполнять и обычные сотрудники служб экстренного реагирования с краткосрочной подготовкой.
Сегодня достижения в робототехнике не всегда проявляются в виде увеличения количества датчиков, больших объемов данных и более сложных моделей. Иногда ключевые улучшения достигаются благодаря одной-единственной конструкции. Механические структуры берут на себя некоторые функции датчиков, навигации и амортизации, тем самым упрощая систему управления.